1.உபகரணங்கள்Oகண்ணோட்டம்
கான்டிலீவர் நுண்ணறிவு பற்றவைப்புப் பணிநிலையம், முக்கியமாக அனைத்து வகையான எஃகு கட்டமைப்புகளின் மூலை பற்றவைப்புகளை ரோபோ தானியங்கி முறையில் பற்றவைக்கப் பயன்படுத்தப்படுகிறது. மேலும், இந்தப் பணிநிலையம் H வடிவ எஃகு கட்டமைப்பு, தடுப்புத் தகடு மற்றும் இயந்திர உபகரணத் தளத்தின் கட்டமைப்புப் பாகங்கள் ஆகியவற்றின் பற்றவைப்புத் தேவைகளைப் பூர்த்தி செய்கிறது.
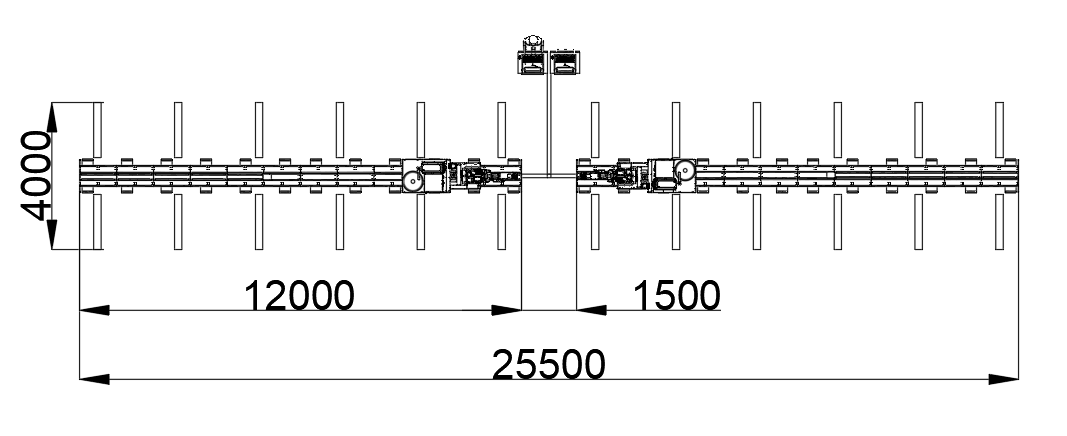
தரை தண்டவாளத்தின் மொத்த நீளம் 12 மீட்டர், மற்றும் ரோபோ கையின் பயனுள்ள பற்றவைப்பு அகலம் 1.2 மீட்டர் ஆகும். பட்டறை தளவமைப்பு மற்றும் உற்பத்தி செயல்முறைக்கு ஏற்ப தரை தண்டவாளங்களைப் பொருத்தவும்; பற்றவைப்பு இணைப்பு வடிவம்: தட்டையான கோணப் பற்றவைப்பு, தட்டையான வடிவ வளைவு கோட்டுப் பற்றவைப்பு, செங்குத்து ஃபில்லட் பற்றவைப்பு, மற்றும் மூலைப் பற்றவைப்பு (பல அடுக்கு பற்றவைப்பு தவிர).
எஃகு கட்டமைப்புப் பொருட்கள்: H-வடிவ எஃகுத் தூண், கூரை உத்திரம், கிரேன் உத்திரம் (இயந்திர உபகரண அடித்தளக் கட்டமைப்புப் பாகங்கள்) மற்றும் அதுபோன்ற பிற எஃகு கட்டமைப்புப் பொருட்கள்.
1.1.சுருக்கம்Of Wபணி நிலையம்Fசெயல்பாடுகள்
1)பணிநிலையத்தின் வடிவமைப்பு வரைபடங்கள், மீண்டும் மீண்டும் செயல்விளக்கம் மற்றும் உருவகப்படுத்துதல் வடிவமைப்புக்கு உட்படுத்தப்பட்டுள்ளன. ஒவ்வொரு பாகத்தின் வலிமையும் நம்பகமானது, மேலும் பொருத்துவதும் பராமரிப்பதும் வசதியானது. செயல்பாட்டை உறுதி செய்யும்前提யில், அழகான தோற்றத்திற்கும் உத்தரவாதம் அளிக்கப்படுகிறது.
2)பணிநிலைய உபகரணத்தின் அனைத்து பாகங்களும், தொழில்துறையில் நன்கு அறியப்பட்ட உற்பத்தியாளர்களால் வழங்கப்படுகின்றன (விவரங்களுக்கு உள்ளமைவுப் பட்டியலைப் பார்க்கவும்). பதப்படுத்தப்பட்ட அனைத்து பாகங்களின் தரமும், நிர்ணயிக்கப்பட்ட வலிமை, உயர்ந்த செயல்திறன் மற்றும் மென்மையான இயக்கம் ஆகியவற்றுக்கு ஏற்ப கடுமையாகச் சரிபார்க்கப்பட்டுள்ளது.
3)பணிநிலைய உபகரணங்களின் பாகங்கள் மற்றும் கருவிகள், மற்றும் அனைத்து வரைபடங்களின் அளவீடுகள் ஆகியவை தேசிய தரநிலைத் தாளை (GB) பின்பற்ற வேண்டும்; அனைத்து கருவிகளின் வடிவமைப்பு, உற்பத்தி மற்றும் மூலப்பொருட்கள் ஆகியவை ISO மற்றும் IEC தரநிலைகள் அல்லது பிற அதற்கு இணையான தரநிலைகளுக்கு இணங்க வேண்டும்.
4)பணிநிலையத்தின் பாகங்கள் உயர்தரப் பொருட்களால் செய்யப்பட்டுள்ளன, மேலும் தேர்ந்தெடுக்கப்பட்ட இயந்திர மற்றும் மின் கூறுகள் உயர்தரமான, முதிர்ந்த மற்றும் நம்பகமான தொடர் தயாரிப்புகளாகும்.
5)ரோபோவின் முன்பகுதியில் மோதல் தடுப்பு உணரி பொருத்தப்பட்டுள்ளது, இதன் மூலம் மோதல் ஏற்படும் பட்சத்தில் சரியான நேரத்தில் பாதுகாக்க முடியும். அதே சமயம், தானியங்கி துப்பாக்கி வெட்டும் அமைப்பைத் தேவைகளுக்கு ஏற்ப உள்ளமைக்க முடியும்.
6)பணிநிலைய அளவுரு மாதிரியாக்கம், முப்பரிமாண டிஜிட்டல்-அனலாக் இயக்கி, அறிவார்ந்த பற்றவைப்புப் பாதை திட்டமிடல், லேசர் பார்வை உணரி புகைப்படப் பாதை திருத்தம், வரம்பு விலகல் வரம்பைத் தாண்டிய எச்சரிக்கை, அளவுருக்களைப் பொருத்துதல் மற்றும் பற்றவைப்பு நிரல் செயல்முறை நூலகத்தைத் தானாக உருவாக்குதல் போன்ற அறிவார்ந்த பற்றவைப்புச் செயல்பாடுகள்.
7)பணிநிலையத்தின் செயல்பாட்டு முறை:
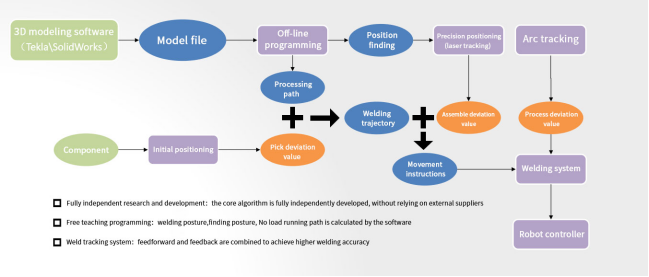
2.ஜே.ஹெச்.ஒய்நான்புத்திசாலிOசெயல்படும்Sஅமைப்பு
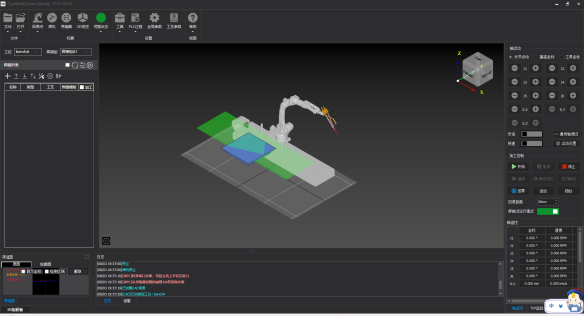
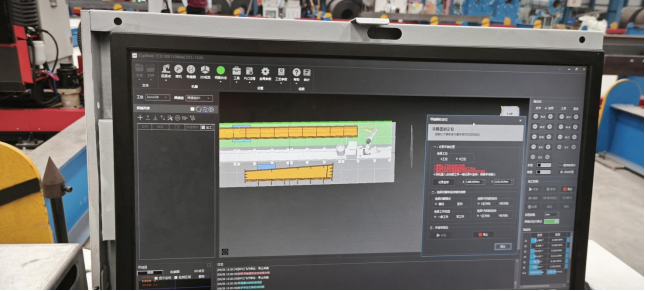
JHY இந்த அமைப்பைத் தன்னிச்சையாக உருவாக்கியுள்ளது. இதன் முக்கியப் பணி, பற்றவைப்புச் செயல்முறையை ஆழமாக ஒருங்கிணைத்து, 3D மாதிரியை இறக்குமதி செய்து, காட்சி அமைப்பின் மூலம் முழு வேலைப் பொருளின் பற்றவைப்பையும் துல்லியமாகக் கண்டறிந்து, உண்மையான வரைபடத்தின்படி பற்றவைப்பு நிரலைத் தானாகவே உருவாக்குவதாகும்.
இந்த மென்பொருள், எங்கு வேண்டுமானாலும் வைக்கக்கூடிய கணினி அமைப்பில் நிறுவப்பட்டுள்ளது. அதாவது, எந்தவொரு மின்னிணைப்பும் இல்லாமல் இதைத் தொலைவிலிருந்து கட்டுப்படுத்த முடியும். மேலும், அலுவலகத்திலேயே பற்றவைப்புப் பணிகளுக்காக இந்த உபகரணத்தை நேரடியாக இயக்கலாம்.
3. உபகரணப் பட்டியல்
| 1தரை தண்டவாள பற்றவைப்பு பணிநிலையத்தின் தொகுப்பு | ||||||
| இல்லை. | பொருள் | பெயர் | அலகு | அளவு | பிராண்ட் | குறிப்பு |
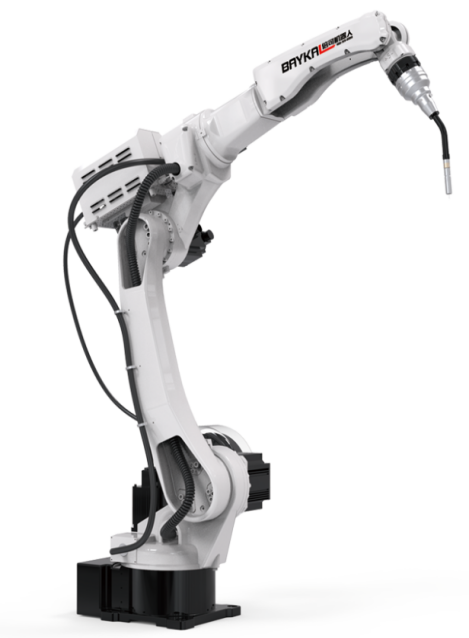
| 1 | ரோபோ | வெல்டிங் ரோபோ | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | பிஆர்-2010ஏ ப்ரோ |
| 2 | தனிப்பயனாக்கப்பட்டCஏபிள்ஸ் | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | ||
| 3 | கட்டுப்பாடுகள்Cஅபினெட் | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | ||
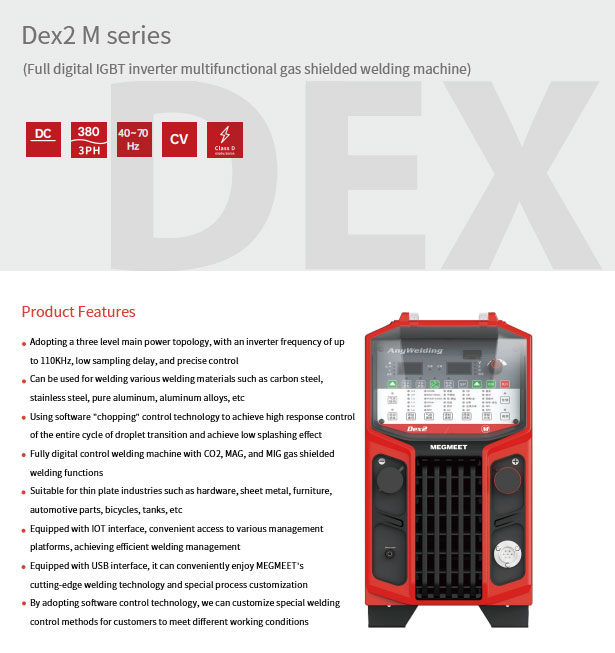
| 4 | வெல்டர் இயந்திரம் | டிஜிட்டல்Pஉல்Wஎல்டிங்Mஇயந்திரம் | தொகுப்பு | 1 | மெக்மீட் | DEX2 500MPR |
| 5 | தனிப்பயனாக்கப்பட்டCஏபிள்ஸ் | தொகுப்பு | 1 | மெக்மீட் | ||
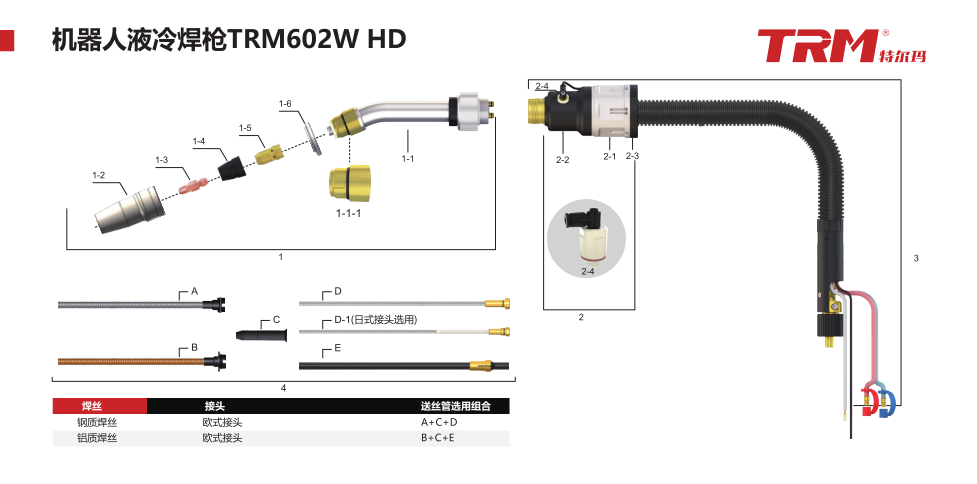
| 6 | நீர் குளிர்விப்புடன் கூடிய வெல்டிங் டார்ச் | தொகுப்பு | 1 | டிஆர்எம் | TRM602W HD-45L | |
| 7 | தண்ணீர் தொட்டி | தொகுப்பு | 1 | மெக்மீட் | ||
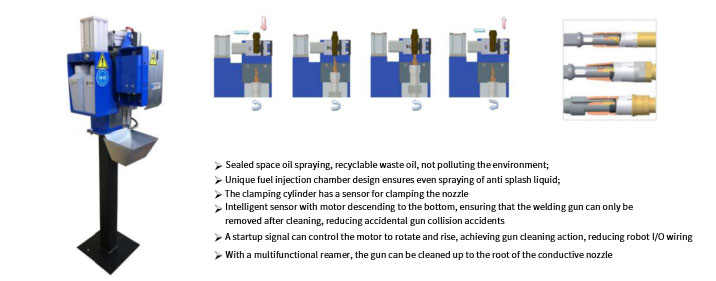
| 8 | டார்ச் கிளீன் ஸ்டேஷன் | தொகுப்பு | 1 | பெய்ஜிங் ஜின்யு | ||
| 9 | நகர்த்தும் அமைப்பு | முழுமையாக மூடப்பட்ட தரை தண்டவாளம் | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | BR6100A-12 |
| 10 | சர்வோ வெளிப்புற அச்சு | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | 2.2 கிலோவாட்ஓட்டுநர் | |
| 11 | சர்வோ மோட்டார் | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | 130/2.2 கிலோவாட் | |
| 12 | தனிப்பயனாக்கப்பட்டCஏபிள்ஸ் | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | ||
| 13 | நிலைப்படுத்தி | ஒற்றை அச்சு நிலைப்படுத்தி | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | JHY4300A-120 |
| 14 | சர்வோ வெளிப்புற அச்சு | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | 5.4 கிலோவாட்ஓட்டுநர் | |
| 15 | சர்வோ மோட்டார் | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | 180/5.4 கிலோவாட் | |
| 16 | தனிப்பயனாக்கப்பட்டCஏபிள்ஸ் | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | ||
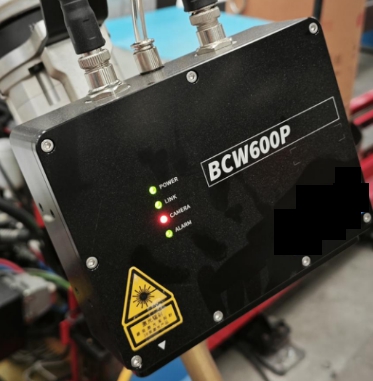
| 17 | காட்சி அமைப்பு | BCW600P | தொகுப்பு | 1 | மெக்-மைண்ட் | கூட்டு கேமரா |
| 18 | மென்பொருள் | இயக்க கணினி | தொகுப்பு | 1 | ஜே.ஹெச்.ஒய். | |
| 19 | புத்திசாலிOசெயல்படும்Sஅமைப்பு | தொகுப்பு | 1 | போச்சு | ||
4.உபகரண உள்ளமைவு
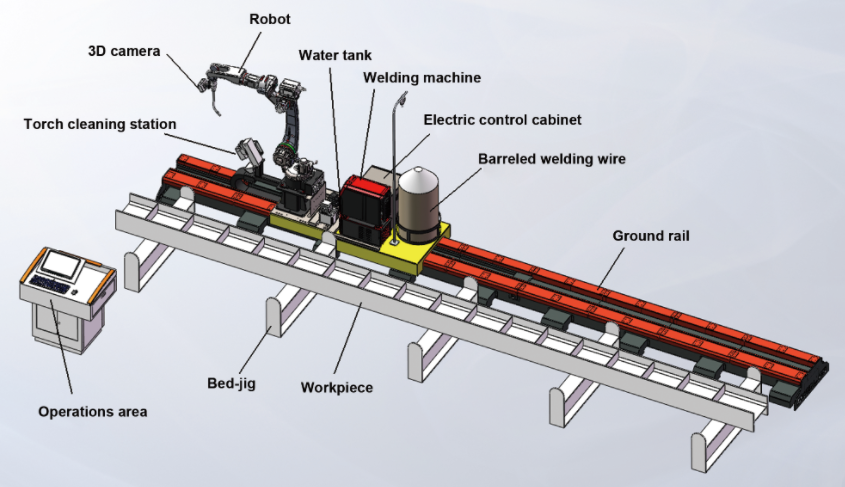
4.1 வெல்டிங் ரோபோ அமைப்பின் அடிப்படைக் கூறுகள்:
4.2 பற்றவைப்புப் பணிநிலையத்தின் தளவமைப்பு:
4.3 வெல்டிங் ரோபோவின் மாடல் : பிஆர்-2010ஏ ப்ரோ
4.4 12 மீட்டர் தரை ரெயில்
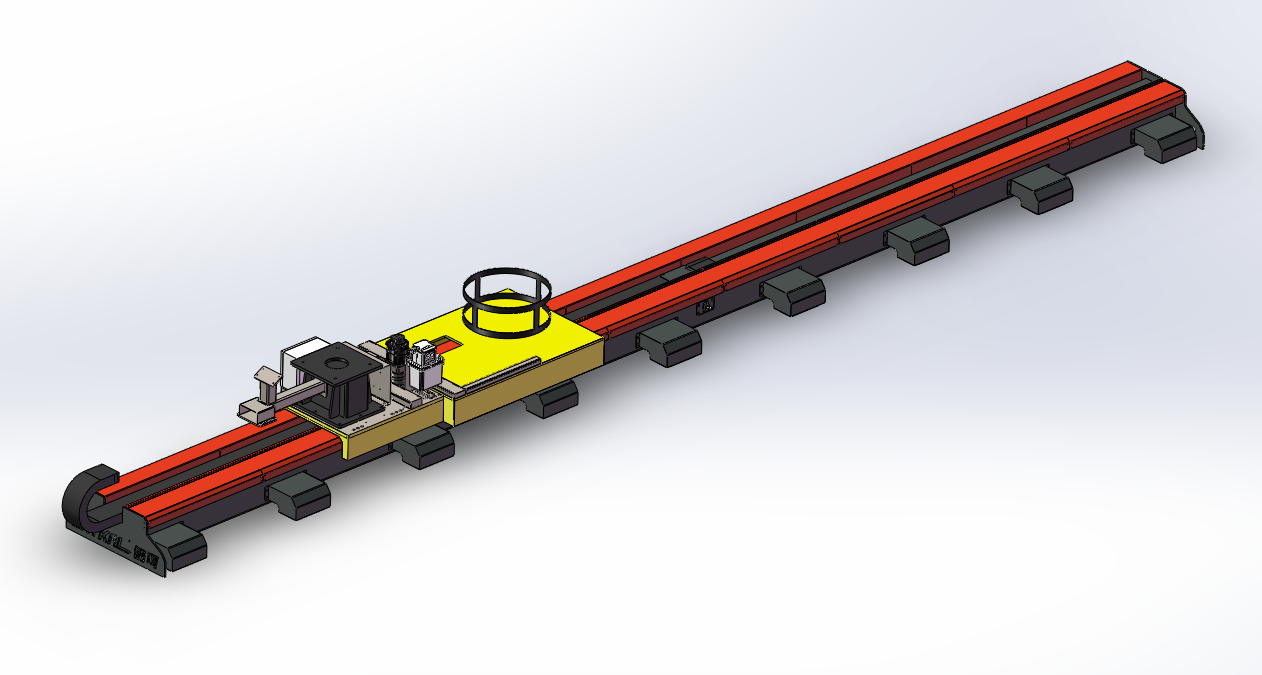
தரை ரயில் அளவுருக்கள்
| பெயர் | தரை ரயில் அமைப்பு | நிறுவல் சூழல் | வெப்பநிலை | -10-45℃ | |
| மாதிரி | BR6100A-12 | ஈரப்பதம் | 20-80% | ||
| கட்டமைப்பு | தரை தண்டவாள ஒற்றை இயந்திரம் | அதிர்வு | 4.9 மீ/வி² க்கும் குறைவாக | ||
| அதிகபட்ச சுமை | 1000 கிலோ | மற்றவர்கள் | எளிதில் தீப்பற்றக்கூடிய அல்லது அரிக்கும் தன்மை கொண்ட வாயுக்களோ திரவங்களோ அனுமதிக்கப்படாது, மேலும் தண்ணீர், எண்ணெய் போன்றவை இதில் சம்பந்தப்படாது. அதிக வலிமை கொண்ட குறுக்கீட்டு மூலங்களை நெருங்கக் கூடாது. | ||
| நிலைப்படுத்தல் துல்லியம் | ±0.05 மிமீ | ||||
| அச்சு | 1 | ||||
| X-அச்சுப் பாதையின் நீளம் | 12 மீட்டர் | அதிகபட்ச நகரும் வேகம் | 33 மீ/நிமிடம் | ||
4.5 வெல்டிங் பவர் சப்ளை
MEGMEET DEX2 500MPR
4.6டார்ச் சுத்தம் செய்யும் நிலையம்
4.7தண்ணீர்-Cகுளிரூட்டப்பட்டதுWஎல்டிங்டார்ச்
4.8 லேசர் பார்வை சென்சார்
பதிவிட்ட நேரம்: அக்டோபர்-07-2024